
۵ از ۵ (۲ رای)
انکودر دستگاه CNC چیست؟ تعریف، ساختار و وظیفه
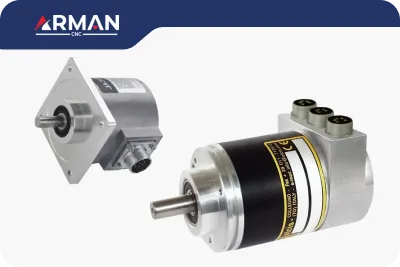
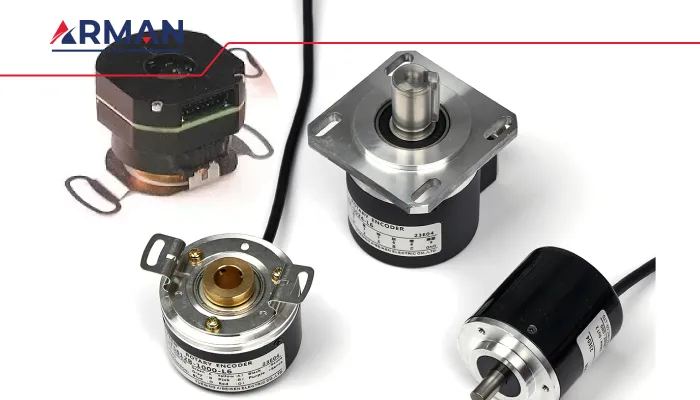
پاسخ دقیق به پرسش انکودر دستگاه CNC چیست در گرو شناخت ساختار داخلی آن است. هر انکودر از چهار جزء اصلی تشکیل میشود: یک مقیاس مدرج (دیسک در نوع چرخشی و نوار در نوع خطی)، یک منبع نور یا میدان مغناطیسی، یک آشکارساز و یک مدار پردازش سیگنال. با حرکت محور، الگوی مقیاس در برابر آشکارساز جابهجا میشود و مدار پردازش، این تغییر را به قطار پالس یا کد دیجیتال تبدیل میکند. خروجی انکودر میتواند بهصورت TTL، HTL، سیگنال سینوسی ۱Vpp یا پروتکل سریال صنعتی مانند EnDat، BiSS و SSI باشد.
همچنین بخوانید: دستگاه cnc چیست؟
وظیفه انکودر در دستگاه CNC تنها اندازهگیری موقعیت نیست؛ بلکه مجموعهای از وظایف به هم پیوسته را پوشش میدهد:
- تأمین بازخورد موقعیت برای حلقه بسته کنترل حرکت
- تأمین بازخورد سرعت برای درایو سروو
- تشخیص جهت حرکت محور
- تعیین نقطه مرجع فیزیکی برای ماشین
- پایش خطای تعقیب (Following Error) در حین حرکت
در ماشینهای بدون انکودر، کنترل موقعیت صرفاً بر پایه تعداد پالسهای ارسالی به موتور انجام میشود و هرگونه لقی یا خطای مکانیکی بدون جبران باقی میماند. حضور انکودر، این زنجیره را به یک حلقه بسته تبدیل میکند و امکان اصلاح پیوسته مسیر را فراهم میسازد. برای خرید تراش cnc و اطلاع از ویژگیهای فنی این دستگاهها با ما تماس بگیرید.
جایگاه انکودر در حلقه کنترل CNC
در ماشینهای CNC مجهز به سروو، انکودر موقعیت واقعی محور را اندازه میگیرد و آن را با موقعیت فرماندادهشده مقایسه میکند. اختلاف این دو، سیگنال خطا نام دارد که کنترلر آن را به فرمان اصلاحی تبدیل میکند. بنابراین انکودر نه یک قطعه جانبی، بلکه عنصر کلیدی بازخورد در کنترل حرکت است. برای اطلاع از قیمت فرز CNC بر روی لینک درج شده کلیک کنید.
طبقهبندی بر اساس کمیت اندازهگیری
این طبقهبندی بر اساس نوع کمیتی است که انکودر اندازه میگیرد. انتخاب میان خطی و چرخشی به ساختار محور و زنجیره انتقال حرکت بستگی دارد.
انکودر خطی (Linear Encoder)
انکودر خطی مستقیماً جابهجایی خطی را در راستای یک محور اندازه میگیرد. در این نوع، یک نوار مدرج (Scale) در طول محور نصب میشود و هد خواندن (Reading Head) همراه با کالسکه متحرک روی آن حرکت میکند. مزیت اصلی آن، اندازهگیری مستقیم است؛ به همین دلیل خطاهای مکانیکی میان موتور و کالسکه در زنجیره اندازهگیری حذف میشوند. مقیاس این انکودرها معمولاً از جنس شیشه یا فولاد ساخته میشود و خروجی آنها میتواند بهصورت TTL یا سیگنال سینوسی ۱Vpp باشد. رزولوشن انکودرهای خطی صنعتی از چند میکرومتر تا کسری از میکرومتر متغیر است و به همین دلیل در سنگزنی دقیق، اسپارک و فرزکاری با تلرانس تنگ کاربرد گستردهای دارند.
- اندازهگیری مستقیم موقعیت خطی
- حذف اثر لقی مهره ساچمهای و خطای گام بالاسکرو
- مناسب برای محورهای با تلرانس تنگ
- نیازمند تراز دقیق و محافظت از مقیاس
همچنین بخوانید: انواع اسپیندل cnc
انکودر چرخشی (Rotary Encoder)
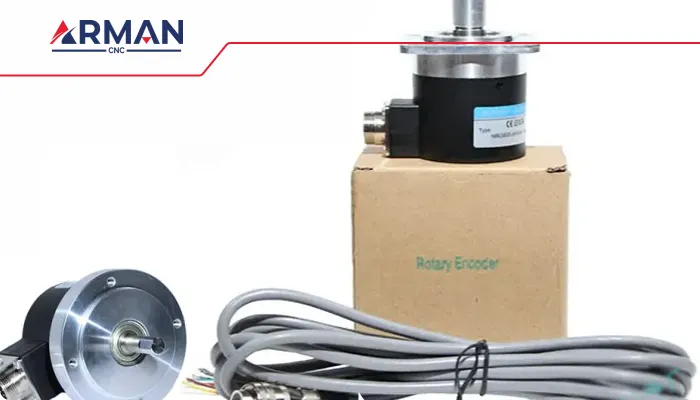
انکودر چرخشی حرکت دورانی شفت موتور، انتهای بالاسکرو یا یک محور گردان را اندازه میگیرد. در کاربردهای خطی، کنترلر موقعیت خطی را از حاصلضرب تعداد دورهای اندازهگیریشده در گام بالاسکرو استخراج میکند. این نوع از نظر هزینه و سادگی نصب معمولاً مقرونبهصرفهتر است، اما خطاهای مکانیکی انتقال قدرت را جبران نمیکند. انکودرهای چرخشی در دو ساختار شفتدار (Solid Shaft) و شفتتوخالی (Hollow Shaft) عرضه میشوند و رزولوشن آنها بر حسب تعداد پالس در دور (PPR) بیان میشود. در محورهای دورانی مانند میز گردان و محور C تراش CNC، این انکودر نه یک واسطه، بلکه ابزار مستقیم اندازهگیری زاویه است.
- اندازهگیری غیرمستقیم در محورهای خطی
- مناسب برای محورهای دورانی مانند میز گردان و محور C
- نصب سادهتر نسبت به انکودر خطی
- نیازمند کوپلینگ انعطافپذیر برای جبران ناهممحوری
طبقهبندی بر اساس نحوه رمزگذاری
در این دسته، تفاوت اصلی در نحوه رمزگذاری موقعیت و رفتار سیستم پس از قطع برق است. انتخاب نوع افزایشی یا مطلق بر زمان راهاندازی و ایمنی عملیاتی اثر میگذارد.
انکودر افزایشی (Incremental)
انکودر افزایشی با حرکت محور، قطار پالسهایی تولید میکند که تعداد آنها با جابهجایی متناسب است. برای تعیین جهت حرکت، از دو کانال پالس با اختلاف فاز ۹۰ درجه (معمولاً A و B) و برای مشخصکردن یک نقطه مبدأ فیزیکی از پالس مرجع (Z یا Index) استفاده میشود. این انکودر موقعیت مطلق را در خود ذخیره نمیکند؛ بنابراین پس از قطع و وصل برق، چرخه رجوع به مبدأ (Homing) لازم است. ساختار ساده و هزینه پایینتر، این نوع را به گزینهای رایج در بسیاری از ماشینهای CNC عمومی و سیستمهای بازخورد سرعت تبدیل کرده است. با این حال، در کاربردهایی که قطع برق ناخواسته یا جابهجایی دستی محور رخ میدهد، کنترلر تا اجرای مجدد Homing از موقعیت واقعی محور مطلع نیست.
- خروجی پالسی متناسب با جابهجایی
- نیازمند اجرای Homing پس از روشنشدن
- ساختار سادهتر و معمولاً کمهزینهتر
- مناسب برای بسیاری از کاربردهای عمومی CNC
انکودر مطلق (Absolute)
انکودر مطلق به هر موقعیت یک کد یکتا اختصاص میدهد و پس از روشن شدن مجدد، موقعیت واقعی محور را بدون نیاز به حرکت مبدأ در اختیار کنترلر قرار میدهد. در نوع تکدور (Single-turn)، زاویه در محدوده یک دور کامل کد میشود؛ در نوع چنددور (Multi-turn)، تعداد دورهای کامل نیز ثبت میشود و برای محورهایی که چندین دور پیوسته حرکت میکنند ضروری است. این انکودرها معمولاً از پروتکلهای سریال صنعتی مانند EnDat، BiSS یا SSI برای انتقال داده استفاده میکنند. ویژگی حفظ موقعیت، زمان راهاندازی را کاهش میدهد و خطر برخورد ناشی از موقعیت نامشخص اولیه را از بین میبرد؛ به همین دلیل در ماشینهای با ایمنی و دقت بالا جایگاه ویژهای دارند.
- حفظ موقعیت پس از قطع برق
- حذف یا کاهش نیاز به Homing
- وجود نوع تکدور و چنددور
- مناسب برای کاربردهای با ایمنی و دقت بالاتر
طبقهبندی بر اساس فناوری اندازهگیری
فناوری فیزیکی اندازهگیری، مقاومت انکودر در برابر شرایط کارگاهی و سطح دقت قابل دستیابی را تعیین میکند. سه خانواده نوری، مغناطیسی و القایی رایجترین گزینهها هستند.
انکودر نوری (Optical)
انکودر نوری پرکاربردترین نوع در CNCهای امروزی است. یک دیسک یا نوار شیشهای با خطوط ریزی مدرج، پرتو نور LED را قطع و وصل میکند و آشکارساز نوری الگوی حاصل را به سیگنال الکتریکی تبدیل میکند. این فناوری رزولوشن بسیار بالا و دقت عالی را ممکن میسازد و در ماشینهای دقیق و سرعتبالا انتخاب نخست است. با این حال، سطوح اپتیکی به آلودگی، گرد و غبار، براده و مایعات خنککننده حساساند؛ به همین دلیل نصب آن معمولاً با آببندی، محفظه محافظ و در برخی مدلها با جریان هوای پاک همراه است. رعایت نکردن این تمهیدات میتواند بهسرعت کیفیت سیگنال را کاهش دهد و خطای اندازهگیری ایجاد کند.
- رزولوشن و دقت بسیار بالا
- حساسیت به آلودگی و نیاز به آببندی
- نیازمند نصب محافظتشده
- رایج در ماشینهای دقیق و سرعتبالا
انکودر مغناطیسی (Magnetic)
انکودر مغناطیسی از یک نوار یا دیسک با قطبهای مغناطیسی متناوب و یک حسگر مغناطیسی مانند هال یا مقاومت مغناطیسی استفاده میکند. مزیت اصلی آن مقاومت بیشتر در برابر آلودگی و شرایط سخت کارگاهی است. به همین دلیل در محیطهایی که انکودر نوری ممکن است بهسرعت دچار اختلال شود، گزینه منطقیتری به شمار میرود. این انکودرها معمولاً در برابر رطوبت و ارتعاش عملکرد پایدارتری دارند و در ماشینهای تراش، پرس و تجهیزات صنعتی با شرایط دشوار کاربرد دارند. در مقابل، تجمع براده آهنی روی نوار مغناطیسی میتواند الگوی قطبها را مختل کند و دقت نهایی معمولاً از انکودر نوری دقیق پایینتر است.
- مقاومت خوب در برابر گرد و غبار و رطوبت
- مناسب برای محیطهای سخت کارگاهی
- حساسیت به تجمع براده آهنی روی نوار
- معمولاً دقت پایینتر از انکودر نوری دقیق
انکودر القایی (Inductive)
انکودر القایی بر پایه القای الکترومغناطیسی بین یک کویل در هد خواندن و یک مقیاس رسانا کار میکند. این فناوری ترکیبی از استحکام مکانیکی و دقت قابل قبول را ارائه میدهد و در برابر آلودگیهای محیطی نسبتاً مقاوم است. ساختار آن برای کاربردهای صنعتی با نیاز به پایداری بلندمدت مناسب است و در برابر روغن، گرد و غبار و رطوبت عملکرد قابل قبولی دارد. دقت آن معمولاً برای بسیاری از محورهای CNC کافی است، اما به رعایت فاصله هوایی مجاز و تراز دقیق نصب وابسته است؛ انحراف در نصب میتواند کیفیت سیگنال و پایداری اندازهگیری را تحت تأثیر قرار دهد.
- عملکرد مبتنی بر القای الکترومغناطیسی
- استحکام مکانیکی و مقاومت محیطی مناسب
- دقت قابل قبول برای بسیاری از محورها
- نیازمند رعایت فاصله و تراز نصب
رزولوشن، دقت و خطا
رزولوشن و دقت دو مفهوم متفاوتاند. رزولوشن کوچکترین تغییر قابل تشخیص در سیگنال خروجی است، اما دقت به انطباق مقدار اندازهگیریشده با موقعیت واقعی اشاره دارد. یک انکودر میتواند رزولوشن بسیار ریز داشته باشد، اما اگر مقیاس آن کالیبره نباشد یا نصب آن با انحراف همراه باشد، دقت نهایی پایینتر از انتظار خواهد بود. در سیستمهای اندازهگیری مستقیم خطی، خطاهای مکانیکی انتقال حذف میشوند؛ با این حال، دقت مقیاس و هد خواندن همچنان تعیینکننده است.
معیارهای انتخاب و نصب
- تعیین نیاز به اندازهگیری مستقیم خطی یا غیرمستقیم چرخشی
- انتخاب نوع مطلق یا افزایشی بر اساس الزامات راهاندازی و ایمنی
- همراستا کردن فناوری نوری، مغناطیسی یا القایی با شرایط محیطی
- استفاده از کوپلینگ انعطافپذیر در انکودر چرخشی
- رعایت فاصله هوایی، تراز و محافظت از مقیاس در انکودر خطی
- استفاده از کابل shielded برای کاهش نویز الکترومغناطیسی
جدول جمعبندی انواع انکودر دستگاه CNC
| معیار طبقهبندی | نوع انکودر | ویژگی کلیدی | محدودیت اصلی | کاربرد شاخص |
| کمیت اندازهگیری | خطی | اندازهگیری مستقیم موقعیت، حذف خطای مکانیکی انتقال | نیاز به تراز دقیق و محافظت از مقیاس | سنگزنی، اسپارک، فرزکاری دقیق |
| کمیت اندازهگیری | چرخشی | نصب ساده و هزینه کمتر، مناسب محورهای دورانی | عدم جبران خطای مکانیکی انتقال | محور C تراش، میز گردان، شفت موتور |
| نحوه رمزگذاری | افزایشی | ساختار ساده و کمهزینه، خروجی پالسی | نیاز به Homing پس از قطع برق | CNCهای عمومی، بازخورد سرعت |
| نحوه رمزگذاری | مطلق | حفظ موقعیت پس از قطع برق، حذف Homing | هزینه بالاتر و نیاز به پروتکل سازگار | ماشینهای با ایمنی و دقت بالا |
| فناوری اندازهگیری | نوری | رزولوشن و دقت بسیار بالا | حساسیت به آلودگی و نیاز به آببندی | ماشینهای دقیق و سرعتبالا |
| فناوری اندازهگیری | مغناطیسی | مقاومت خوب در محیط سخت کارگاهی | دقت پایینتر و حساسیت به براده آهنی | تراش، پرس، تجهیزات صنعتی |
| فناوری اندازهگیری | القایی | استحکام مکانیکی و پایداری بلندمدت | وابستگی به فاصله هوایی و تراز نصب | محورهای صنعتی با شرایط محیطی معمول |
جمعبندی
پاسخ فنی به انکودر دستگاه CNC چیست فراتر از یک تعریف ساده است؛ انکودر عنصر حیاتی بازخورد در حلقه کنترل حرکت است. شناخت انواع انکودر دستگاه سی ان سی از خطی و چرخشی تا افزایشی و مطلق، و از نوری تا مغناطیسی و القایی، انتخاب آگاهانه را ممکن میکند. در نهایت، نصب صحیح و نگهداری اصولی به همان اندازه مشخصات کاتالوگ انکودر در دقت نهایی ماشین اثر دارد.
سوالات متداول
میانگین امتیازات ۵ از ۵از مجموع ۲ رای